科技 · zh
李云竹:世界模型要够可控,才能给机器人做训练和评估
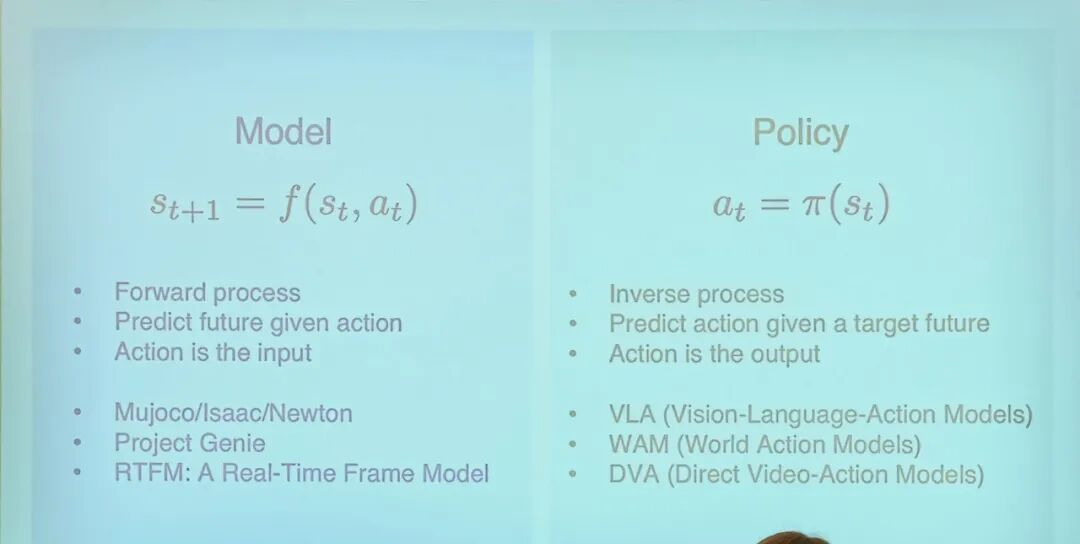
2026年11月12日上午,机器人学习会议(CoRL)在奥斯汀JW Marriott的Brazos房间举行半日工作坊「机器人需要世界模型吗?」(Do Robots Need World Models?)。 按照工作坊的官方说明,世界模型(world model)指一类预测系统,用来让机器人预判自己的动作会怎样改变环境。争论在于:这种预测结构要不要被显式做出来,以便规划、做反事实推理,并服务于数据效率、安全性和泛化;还是可以被端到端策略(end-to-end policy)吸收进去,由策略把观察和目标直接映射成动作。…